
觅道 Mid-360L
以小见大
360°×44°
FOV
0.1 米
近处盲区[1]
45 米
@10% 反射率[2]
10 万点/秒
点频
65×65×63
长×宽×高(毫米)
245 克
重量
360° 超大视场角
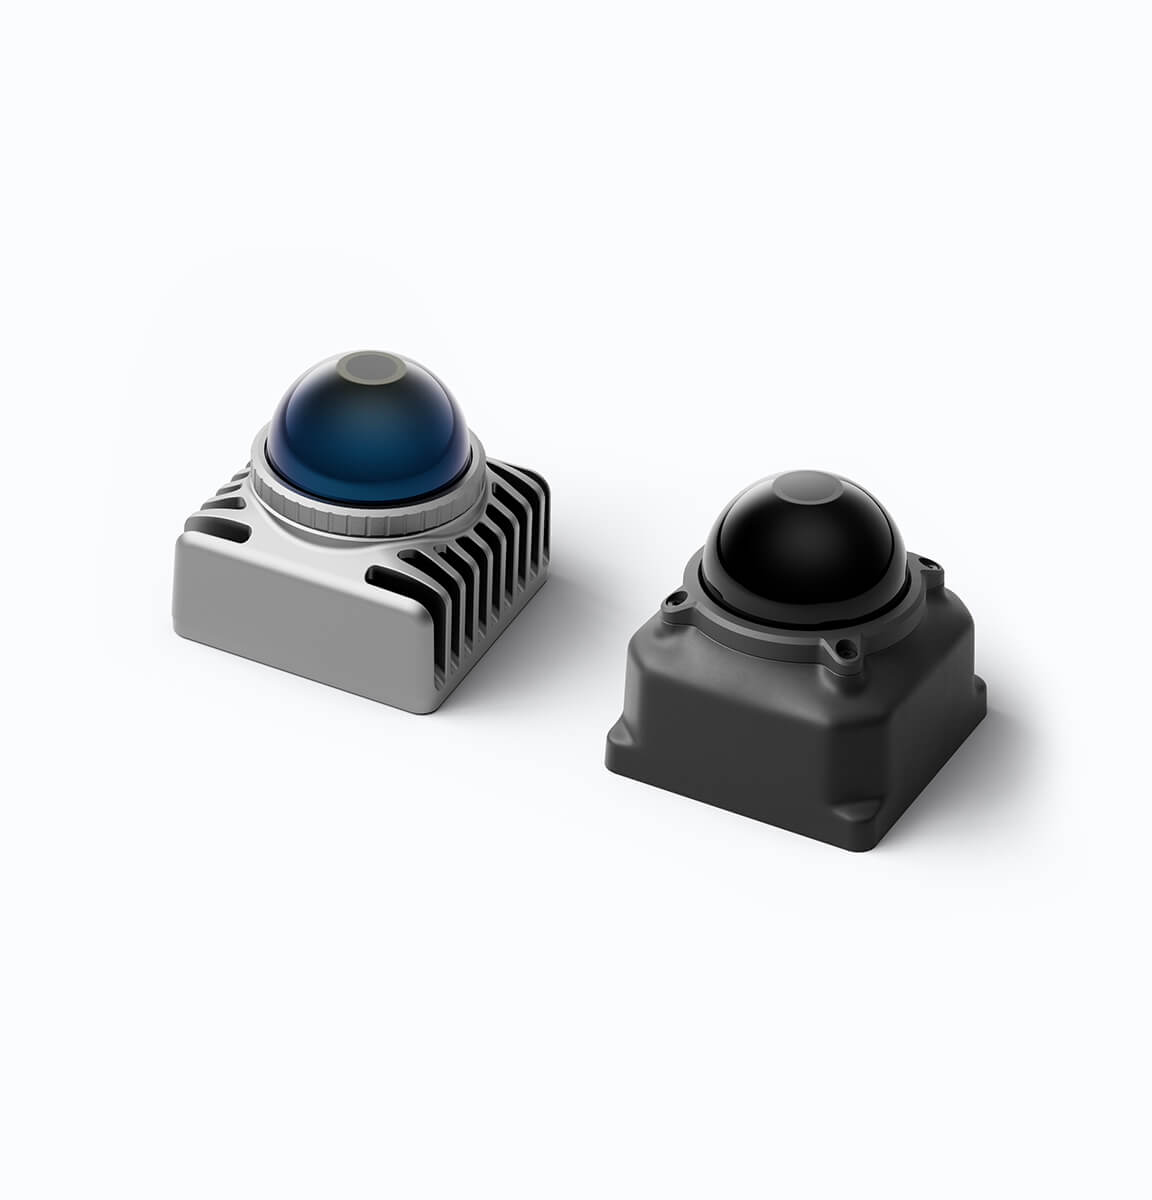
不同于传统机械式激光雷达,Mid-360L 采用 Livox 自研混合固态技术,具备 360° 水平视场角与 44° 垂直视场角。凭借更大的视场覆盖范围,Mid-360L 可帮助移动机器人感知更复杂的 3D 环境,为规划、决策提供更加全面的点云数据。
轻巧身材 轻松嵌入
Mid-360L 在实现强大性能的同时,更保持着小巧的体积,方便进行隐藏式灵活布置,为移动机器人外观的一体化设计提供了更多可能。
盲区更小 性能更好
盲区低至 10 厘米
Mid-360L 的最短探测距离可低至 10 厘米,配合小巧体积进行嵌入式安装,轻松实现无盲区覆盖。
主动抗干扰
Mid-360L 引入抗干扰设计,即便在室内多激光雷达信号混行的环境中,仍能互不干扰,稳定运行。
抗室外强光
Mid-360L 最远探测距离可达 100 米(截止量程),且在室内昏暗、室外强光环境下性能一致出色,无缝衔接。
推荐部署方案
广泛适用 覆盖多场景
相较于传统单线雷达与深度相机对导航和避障等功能的开发,Mid-360L 凭借 360°×44° 的超大 FOV 实现了丰富感知,精准捕捉三维空间内的丰富环境信息,展现出极强的多场景适应性。无论是清洁、割草还是手持测绘,Mid-360L 都能轻松应对,力保各类作业现场安全高效运行。
高效 3D 建图,提升部署效率
借助 3D 空间感知能力,Mid-360L 能获取远超传统 2D 单线雷达的丰富环境特征点。机器人无需繁琐的场景改造,便可完成高精度建图与定位,大幅减少部署成本与时间。此外,高质量的 3D 点云还能显著增强对细小障碍物的检测能力,为机器人在复杂环境中的安全运行保驾护航。
非重复式扫描,细节尽显
Mid-360L 采用非重复式扫描技术。随着积分时间增加,其视场覆盖率逐渐提升,便于捕捉更丰富的环境细节。这一特性结合具有竞争力的价格,使用户能够以较低成本,获取媲美昂贵多线雷达的高密度扫描效果,进一步实现 3D 雷达的“平民化”。
技术革新,打破成本边界
自研感光芯片
Livox 成功自研了核心感光芯片,实现了关键元器件的自主掌控。这不仅从源头重构了 Mid-360L 的光电感知系统,更为成本控制奠定了坚实基础。
充分释放硬件潜能
底层算法全面重构,降低了系统对芯片算力的需求。这使得 Mid-360L 能够以更具成本优势的硬件,实现同等卓越的感知性能。
大规模量产能力
在已具备规模化量产与稳定交付能力的基础上,览沃全面升级并优化量产线体,实现单小时产能超 3 倍的跨越式增长,通过规模效应大幅分摊成本。
1. 若目标物体距离 0.1 米至 0.2 米,可探测并输出点云数据,但由于无法保证探测精度,此数据仅供参考。
2. Mid-360L 最远探测距离为 100 米(截止量程)。当环境温度为 25℃,目标物体的表面反射率等于 10% 时,极限探测距离的典型值为 45 米。